Respuesta corta: Model Hardware Standard (MHS) es una especificación en research preview diseñada para dar a los agentes de IA una forma común de descubrir, comprender y operar equipos físicos programables. En vez de que cada laboratorio o fábrica construya una integración exclusiva para cada microscopio, brazo robótico, manipulador de líquidos, cámara u otro instrumento, MHS propone una capa de drivers estandarizada con descripción del dispositivo, comandos básicos y límites de seguridad. Anthropic abrió el preview el 27 de agosto de 2026, después de que el proyecto comenzara como una colaboración con HHMI Janelia Research Campus.
Para quienes desarrollan agentes, el cambio más importante no es un “nuevo cerebro para robots”, sino un contrato de integración entre software y hardware. El agente puede recibir una descripción coherente de las capacidades del equipo, leer su estado, ejecutar operaciones y coordinar varios dispositivos mediante mecanismos como Model Context Protocol (MCP), la línea de comandos y archivos de código/APIs. La cautela es igual de importante: MHS todavía no es un estándar abierto final, el acceso al preview es limitado y la propia Anthropic afirma que los modelos actuales aún tienen limitaciones de razonamiento físico y espacial que requieren supervisión experta.
Qué es Model Hardware Standard
Anthropic define MHS como una especificación compartida para que agentes de IA operen dispositivos físicos de forma segura. El anuncio oficial menciona instrumentos de laboratorio y manufactura avanzada, entre ellos microscopios, manipuladores de líquidos y brazos robóticos, además de tareas que van desde experimentos rutinarios de descubrimiento de fármacos hasta la calibración de láseres en un ordenador cuántico. El desarrollo comenzó mediante una colaboración entre Anthropic y HHMI Janelia Research Campus.
El problema que el estándar intenta resolver es conocido en automatización: cada equipo suele traer su propia API, software, lenguaje o driver. Para hacer que máquinas de distintos fabricantes trabajen juntas, los equipos terminan escribiendo glue code y adaptadores específicos. Según Anthropic, ese trabajo puede llevar semanas o meses; en las primeras pruebas presentadas por la empresa, MHS redujo algunas integraciones a horas o minutos. Esa reducción es una afirmación del desarrollador basada en el preview, no una garantía para todos los entornos.
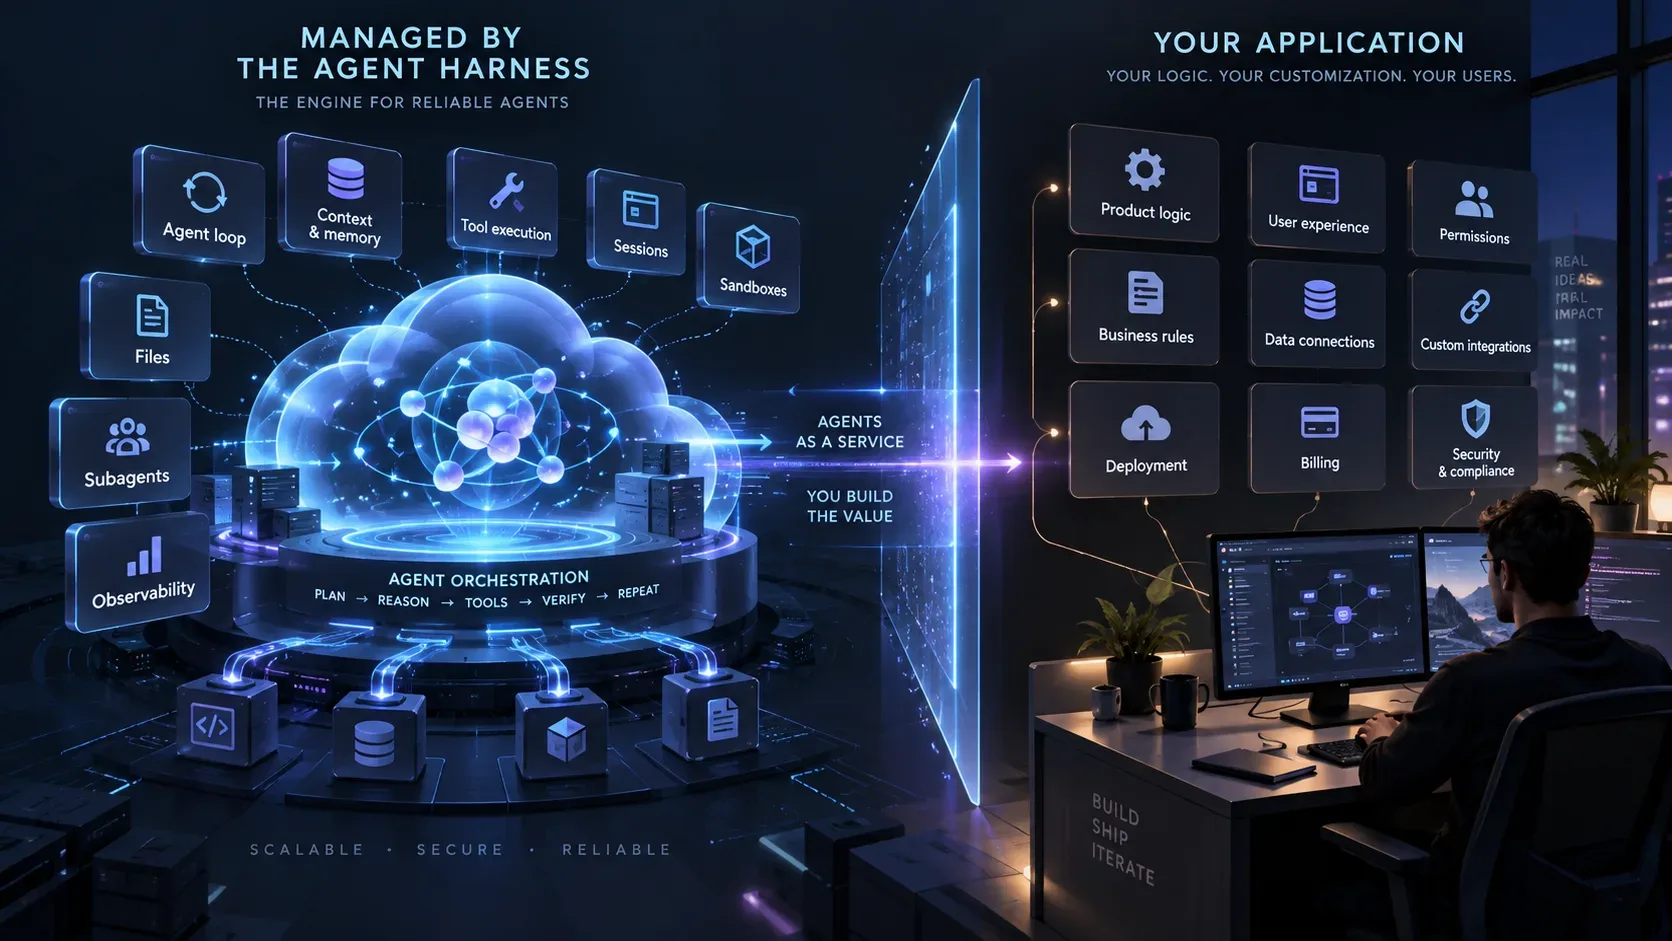
El flujo práctico: dispositivo → driver MHS → agente → controles
| Etapa | Función en MHS | Qué cambia para el agente |
|---|---|---|
| Dispositivo físico | Necesita una interfaz programable y funciones controlables | El hardware puede integrarse sin depender únicamente de una interfaz para humanos |
| Driver MHS | Traduce el equipo a una interfaz estandarizada y comandos simples como lectura y escritura | El agente no necesita aprender una API completamente distinta para cada máquina |
| Descripción y descubrimiento | Organiza características, capacidades, parámetros y límites de seguridad en un formato comprensible | El agente puede descubrir el dispositivo y entender cómo usarlo, incluida información física que quizá no aparezca en el código |
| Capa de control | Permite operar mediante MCP, línea de comandos o archivos de código/APIs | El mismo agente o harness puede combinar control conversacional, comandos directos y rutinas deterministas |
| Orquestación | Coordina estados y acciones de varios instrumentos | El agente puede secuenciar pasos, vigilar resultados y ajustar parámetros durante un workflow |
1. Un driver estandarizado en vez de un adaptador exclusivo por equipo
El núcleo de MHS es el driver. En el material del preview, Anthropic describe primitivas simples como read —por ejemplo, obtener la temperatura— y write —por ejemplo, definir la temperatura—. El objetivo no es borrar las diferencias entre máquinas, sino ofrecer una forma coherente de exponer lo que cada una puede medir, modificar o ejecutar.
2. El agente recibe contexto sobre características y límites físicos
El driver también incluye etiquetas en lenguaje natural para registrar información que a menudo está dispersa en manuales o forma parte del conocimiento tácito de los operadores. Un ejemplo dado por Anthropic es el peso de un brazo robótico, dato relevante para una manipulación segura pero que puede no ser evidente en una API convencional. A partir de esa información, MHS genera una referencia del dispositivo con capacidades, ajustes posibles y límites que deben aplicarse.
Esto importa porque operar hardware no es lo mismo que llamar a una API puramente digital. Los errores pueden mover piezas, dañar muestras, superar la potencia de un láser o causar colisiones. Por eso, la propuesta de MHS combina descubrimiento y control con información explícita sobre las restricciones del equipo.
3. MCP es una vía de acceso, no un sustituto de MHS
El anuncio enumera tres mecanismos de control: MCP, línea de comandos y archivos de código/APIs. Esto ayuda a separar los papeles. El Model Context Protocol es un protocolo para conectar aplicaciones y agentes con sistemas externos; en el contexto de MHS, puede ser una de las formas en que un harness accede a dispositivos ya descritos por el estándar de hardware. MHS, por su parte, se ocupa de la capa específica de hardware: driver, descubrimiento, características y comandos del equipo.
En la práctica, un agente puede razonar sobre un objetivo de alto nivel y, cuando una tarea debe ser rápida, repetible o de larga duración, generar o ejecutar código determinista que encadena comandos de drivers. Anthropic describe una prueba en la que Claude ajustó un láser de manera exploratoria, observó el efecto con una cámara y después convirtió lo aprendido en un script determinista que podía ejecutarse como un único comando.
Qué cambia para los desarrolladores de agentes
- Menos integraciones punto a punto: la promesa es escribir o adoptar un driver compatible en vez de mantener un conector personalizado para cada combinación agente-dispositivo.
- Descubrimiento de hardware: los dispositivos pueden anunciar capacidades y estado en un formato común, reduciendo la dependencia de configuración manual en el harness.
- Contexto físico en el contrato: las características del equipo y los límites operativos dejan de depender únicamente del prompt, documentación externa o memoria del operador.
- Orquestación de varios instrumentos: un agente puede leer señales de finalización, activar el siguiente paso y coordinar distintas máquinas dentro de un workflow.
- Separación entre razonamiento y ejecución: el modelo puede decidir qué hacer, mientras las rutinas críticas, rápidas o repetitivas se encapsulan en código determinista.
- Independencia del modelo: Anthropic afirma que MHS es model-agnostic y puede ser utilizado por diferentes agent harnesses, no solo por Claude.
Los primeros ejemplos muestran el tipo de problema que MHS quiere resolver
En HHMI Janelia, una configuración de microscopía reunía componentes y programas de siete proveedores sin una interfaz común. Con MHS, los investigadores trabajaron sobre un estado compartido y una interfaz unificada para coordinar adquisición y análisis. En otro caso, en los laboratorios Baker y Pinglay de la University of Washington, el estándar se utilizó para monitorización remota de instrumentos, supervisión de qPCR y coordinación entre un brazo robótico y un manipulador de líquidos para transferir placas sin colisiones.
Anthropic también presentó pruebas de concepto en Genentech para automatizar un ensayo de proteínas y citó soporte o experimentación de proveedores y plataformas como AWS Strands Robots, Automata, Doosan Robotics, MBF Bioscience, QIAGEN, Tecan y Universal Robots. Hugging Face y Raspberry Pi aparecen como adoptantes iniciales. Estos ejemplos muestran interés del ecosistema, pero siguen siendo resultados de preview y pilotos, no evidencia de madurez general.
Qué sigue siendo preview — y dónde están los límites
A 2 de septiembre de 2026, MHS sigue en research preview. El sitio oficial indica que el acceso es mediante solicitud y que el objetivo es desarrollar evaluaciones de seguridad y buenas prácticas con socios antes de abrir el estándar como código abierto. Por tanto, todavía no es correcto tratarlo como una especificación pública final con implementación estable y compatibilidad amplia garantizada.
También existe una limitación concreta: MHS depende de una interfaz programable. Anthropic afirma que el estándar aún no funciona con hardware que carece de ella, aunque está trabajando con fabricantes para ampliar el soporte.
El otro límite es el propio modelo. Anthropic señala que Claude aprende sobre el mundo físico mediante texto e imágenes y todavía tiene limitaciones de razonamiento espacial y físico. En pruebas con muestras de proteína, por ejemplo, los investigadores tuvieron que orientar al modelo para que reconociera que fallos causados por espuma eran problemas físicos y no bugs de software. Es una advertencia para cualquier despliegue real: los límites del driver y del sistema de control son necesarios, pero no eliminan la necesidad de supervisión experta, interlocks, permisos y procedimientos humanos adecuados al riesgo.
¿MHS ofrece seguridad de hardware “lista para usar”? No
La seguridad se presentó como requisito de diseño, pero la propia fase de preview muestra que ese trabajo sigue en desarrollo. Anthropic afirma que utiliza esta etapa para construir evaluaciones adicionales, reforzar protecciones y desarrollar un roadmap de seguridad física. Los socios también describen planes para añadir verificaciones, monitorizar la respuesta de los dispositivos y definir cuándo decisiones de mayor riesgo requieren aprobación humana.
La lectura correcta es: MHS ofrece una estructura para declarar capacidades y límites y para estandarizar el acceso; no sustituye controles físicos independientes, validación de procedimientos, permisos, parada de emergencia ni supervisión experta.
Cómo evaluar MHS hoy en un proyecto de agentes
Los equipos que no están en el preview pueden preparar su arquitectura sin fingir que la especificación ya está abierta. Un camino prudente es inventariar qué equipos tienen interfaces programables, separar operaciones de lectura y escritura, documentar estados y límites físicos, identificar acciones que requieren aprobación humana y distinguir decisiones que necesitan razonamiento del agente de rutinas que deberían ser deterministas.
Cuando el estándar se abra, esa preparación facilitará comparar el contrato real de MHS con la arquitectura existente. Para quienes quieran participar ahora, el canal oficial es el sitio de Model Hardware Standard, que mantiene la solicitud para el research preview.
En resumen
MHS intenta convertir equipos físicos programables en recursos que los agentes pueden descubrir y operar mediante una interfaz común. El cambio práctico para los desarrolladores es desplazar parte del trabajo de integraciones exclusivas hacia una capa estandarizada de drivers, descripciones, límites y mecanismos de control. Eso abre espacio para workflows en los que un agente coordina varios instrumentos y entrega operaciones repetitivas a código determinista.
Sin embargo, el anuncio del 27 de agosto de 2026 debe leerse como el inicio de una especificación, no como un producto terminado. El estándar sigue en preview, no cubre hardware sin interfaz programable y todavía depende de supervisión experta dadas las limitaciones de razonamiento físico de los modelos actuales. El beneficio potencial es grande precisamente porque la frontera ya no es solo software: cuando los agentes actúan sobre máquinas reales, la calidad del contrato de hardware y de las salvaguardas pasa a ser una parte central de la arquitectura.