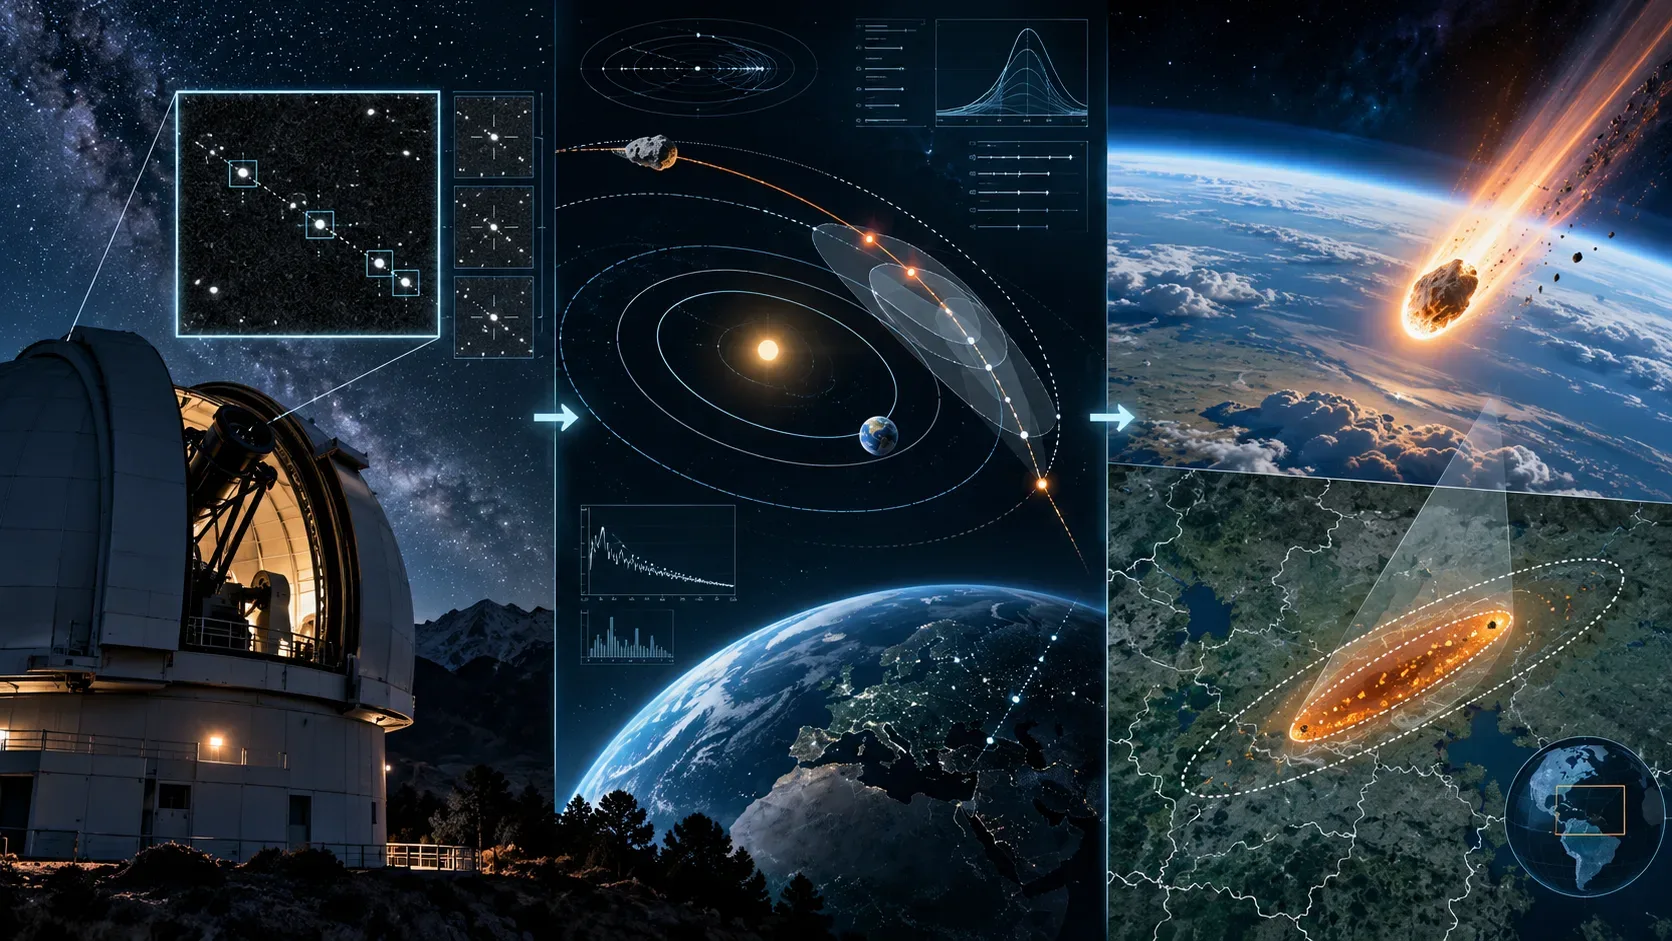
El 2026 RW1 mostró una diferencia importante entre “ver un bólido” y “predecir por dónde entra y dónde podrían caer fragmentos”. En el caso informado por el Centro de Coordinación de Objetos Cercanos a la Tierra de la ESA (NEOCC), la predicción no dependió de una filmación directa del paso atmosférico: comenzó con posiciones del asteroide medidas por telescopios, siguió con el refinamiento de la órbita y del corredor de entrada y terminó con una simulación probabilística del vuelo atmosférico.
La ESA informa que el 2026 RW1 entró en la atmósfera sobre el océano Índico, entre Australia Occidental y las islas menores de la Sonda, y fue el 13.º asteroide descubierto ya en trayectoria de impacto. El intervalo entre el descubrimiento y la entrada fue de solo unas horas. Dos páginas oficiales usan cifras redondeadas distintas: la noticia del NEOCC habla de “unas 5 horas” antes del impacto, mientras que la página del evento dice que el impacto ocurrió “unas 7 horas” después del descubrimiento. La conclusión segura es que la cadena tuvo que operar con un margen de aviso muy corto.
Qué se estimó sin filmación directa
Sin triangulación de cámaras del bólido, el NEOCC todavía podía estimar dos cosas distintas. La primera era el estado de entrada: dónde y cómo el objeto llegaría a la alta atmósfera. La segunda era el campo de caída probabilístico o strewn field: la región donde los fragmentos supervivientes tendrían mayor probabilidad de alcanzar la superficie después de la ablación, la fragmentación y el vuelo oscuro.
Esas dos predicciones no son sinónimas. El corredor de entrada proviene sobre todo de la solución orbital. El campo de caída exige añadir física atmosférica e incertidumbre sobre el propio cuerpo. La noticia técnica de la ESA afirma que, para el 2026 RW1, la incertidumbre derivada del punto de entrada fue inferior a 100 metros. Eso no significa que cada fragmento superviviente caería dentro de un círculo de 100 metros: después de la entrada, los vientos, el arrastre, la pérdida de masa y las roturas sucesivas dispersan las posibles ubicaciones en el suelo.
1. Astrometría: convertir puntos en el cielo en una trayectoria
El primer eslabón de la cadena es la astrometría. Cada observación telescópica proporciona la posición aparente del objeto en el cielo en un instante conocido. Una sola posición no define una órbita; una secuencia de mediciones restringe las distancias, direcciones y velocidades compatibles con los datos.
En el caso del 2026 RW1, la página del evento de la ESA indica que, después del descubrimiento por la estación de Mt. Lemmon del Catalina Sky Survey, el asteroide fue seguido por tres instalaciones del suroeste de Estados Unidos y después por los telescopios Zadko y LCO Faulkes South en Australia, hasta que el objeto entró en la sombra de la Tierra. También se comunicaron dos posiciones anteriores al descubrimiento obtenidas por Pan-STARRS 2. Según la ESA, esas mediciones adicionales refinaron la trayectoria de impacto hasta niveles subkilométricos y por debajo de un segundo en el tiempo de llegada.
La mejora proviene de la geometría: cuanto más fiables sean las posiciones y mejor estén distribuidas en el tiempo, menor tiende a ser la región de órbitas todavía compatibles con las observaciones. El NEOCC repite el cálculo cuando llega nueva astrometría, en lugar de tratar la primera solución como definitiva.
2. Órbita y corredor: Meerkat detecta, Aegis refina
En la cadena operativa descrita por la ESA, Meerkat monitoriza candidatos a impactadores inminentes y evalúa rápidamente trayectorias posibles. Cuando un objeto alcanza una probabilidad significativa de impacto, Aegis asume el refinamiento orbital, calcula la covarianza de la solución y produce el corredor de impacto.
El artículo que describe el nuevo método detalla un umbral operativo: con más de cuatro observaciones y un indicador de impacto superior al 10%, Aegis refina la órbita; cuando la probabilidad llega al 100% y la incertidumbre de 1 sigma es inferior a 10 km, el corredor puede alimentar el módulo de campo de caída. El sistema proporciona contornos de confianza de 1, 3 y 5 sigma para variables como latitud, longitud, velocidad, ángulo de trayectoria y rumbo.
Aquí es donde la “órbita” se convierte en “entrada”. La ESA utiliza el estado previsto a 100 km de altitud como condición inicial del modelado atmosférico. Hasta ese punto, el cálculo busca responder dónde y con qué velocidad/dirección el objeto cruza la alta atmósfera; todavía no es una predicción de meteoritos en el suelo.
3. De la entrada al suelo: arrastre, ablación, fragmentación y vuelo oscuro
A partir de 100 km, el problema cambia. El modelo propaga numéricamente el objeto por la atmósfera, simulando arrastre aerodinámico, ablación — pérdida de masa por calentamiento — y un proceso de fragmentación en cascada definido estadísticamente. Los fragmentos generados en cada rotura se siguen después de manera independiente.
Cuando un fragmento se ha frenado lo suficiente para abandonar la fase luminosa, entra en el llamado vuelo oscuro. En esa etapa, la caída queda fuertemente influida por los vientos. El sistema utiliza condiciones atmosféricas y previsiones del Global Forecast System (GFS) para propagar cada fragmento hasta la superficie.
Este diseño explica por qué la herramienta puede funcionar sin una cámara siguiendo el bólido. Una filmación directa normalmente aportaría información valiosa sobre la trayectoria real y las roturas, pero el nuevo método parte de la órbita previa al impacto y de distribuciones físicas plausibles para simular muchos desenlaces posibles. La propia ESA lo presenta como complemento, no como sustituto universal, de las redes de cámaras.
4. Por qué el resultado es una probabilidad y no un punto exacto
El principal mecanismo para manejar la incertidumbre es un método de Monte Carlo. En lugar de escoger un único valor para todo lo desconocido, el programa repite la simulación variando el estado de entrada, las propiedades físicas del objeto, los parámetros de fragmentación y las condiciones atmosféricas dentro de distribuciones asumidas.
El resultado es un mapa bidimensional de probabilidad. En el trabajo de Moscati y colaboradores, simulaciones sucesivas se agregan hasta que el mapa se estabiliza según un criterio de convergencia; el límite operativo descrito es de hasta 1.000 ejecuciones, normalmente con convergencia antes de llegar a ese máximo.
Este detalle cambia la lectura correcta del mapa: el área destacada no significa “todos los meteoritos estarán aquí”. Indica dónde el conjunto de escenarios simulados concentra mayor probabilidad. Contornos como 50%, 80% o 99% representan porciones acumuladas de la distribución prevista, no cercas físicas sobre el terreno.
5. Campo de caída no es lo mismo que meteoritos recuperados
El strewn field es una predicción espacial. Los meteoritos recuperados son evidencia física encontrada después. La diferencia es esencial porque puede existir una predicción aunque ningún fragmento sea recuperable, aunque el área esté en el océano, aunque los fragmentos sean demasiado pequeños o aunque no se realice una búsqueda.
La ESA ilustra esta distinción con el caso del 2023 CX1: el mapa previo al impacto muestra curvas de probabilidad, mientras que las cruces superpuestas indican meteoritos efectivamente recuperados. Que una recuperación caiga dentro de una zona de alta probabilidad ayuda a evaluar el modelo, pero la ausencia de recuperación no demuestra, por sí sola, que el mapa fuera erróneo.
En el 2026 RW1, la entrada atmosférica ocurrió sobre el océano Índico. Por eso el episodio es especialmente útil para mostrar la cadena de cálculo sin depender de una campaña terrestre de recogida: es posible estimar una región de caída de fragmentos incluso cuando la confirmación física mediante recuperación es poco práctica.
6. Qué significa realmente la incertidumbre en el 2026 RW1
Hay al menos tres capas de incertidumbre. La primera es orbital: las posiciones y tiempos medidos por los observatorios contienen errores y dejan una familia de órbitas posibles. La segunda es física: la masa, densidad, resistencia y forma de fragmentación de un pequeño asteroide no se conocen perfectamente antes de la entrada. La tercera es atmosférica: los vientos y la densidad del aire varían con la altitud, el lugar y la hora.
Las nuevas observaciones reducen principalmente la primera capa. Por eso el NEOCC recalcula la solución a medida que llegan datos y afirma que el corredor y el campo de caída se vuelven más precisos. Las otras capas no desaparecen; son precisamente la razón por la que el resultado final sigue siendo probabilístico.
El pipeline, en una lectura práctica
- Los telescopios miden posiciones y tiempos del asteroide.
- Meerkat evalúa rápidamente si las soluciones compatibles apuntan a un impacto.
- Aegis refina la órbita y el corredor con nueva astrometría y análisis de covarianza.
- El estado a 100 km de altitud se convierte en la condición inicial de la entrada atmosférica.
- Monte Carlo simula muchas entradas, variando propiedades del cuerpo e incertidumbres.
- Arrastre, ablación y fragmentación determinan qué fragmentos pueden sobrevivir.
- Los vientos del GFS guían el vuelo oscuro hasta la superficie.
- Los impactos simulados forman un mapa de probabilidad, que puede actualizarse cuando nuevas observaciones reducen el corredor orbital.
Qué enseña el caso sobre defensa planetaria
El valor del caso 2026 RW1 no consiste en afirmar que cada fragmento pueda localizarse con certeza absoluta. Muestra que observaciones telescópicas obtenidas solo unas horas antes de la entrada ya pueden alimentar una cadena automatizada que va de la astrometría a la órbita, de la órbita al estado de entrada y, finalmente, a un campo de caída probabilístico.
Eso es útil en dos contextos. Para objetos pequeños, puede orientar búsquedas rápidas de meteoritos recién caídos y reducir la contaminación terrestre de las muestras. Para objetos mayores, la misma lógica puede apoyar la evaluación de situación por parte de equipos de defensa planetaria y protección civil — pero el propio artículo subraya que decisiones como evacuar o cerrar infraestructuras requieren otras capas, entre ellas población expuesta, uso del suelo y vulnerabilidad.
Fuentes principales: NEOCC/ESA: Predicting the strewn field of imminent impactors; NEOCC/ESA: página del evento 2026 RW1; Moscati et al. (2026), Icarus: From orbit to ground.