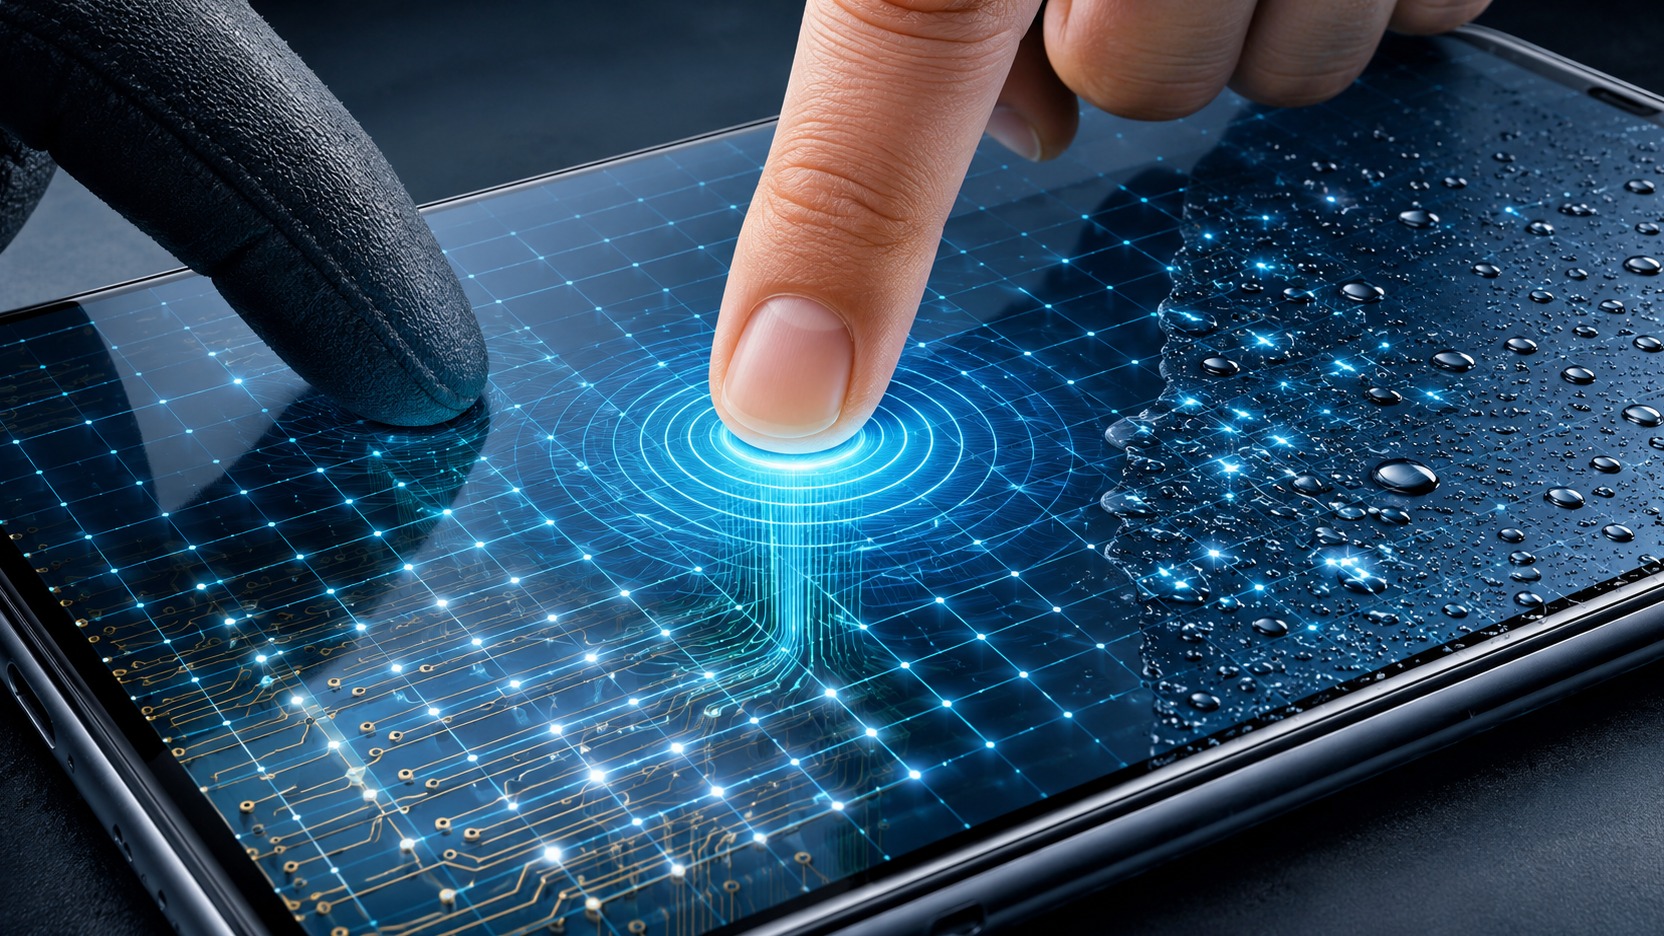
A tela touch capacitiva não identifica o dedo porque ele “tem eletricidade” e muito menos porque recebe uma corrente enviada pela sua pele. O que ela faz é medir uma mudança muito pequena em um sistema elétrico já existente sob o vidro. Quando seu dedo se aproxima ou encosta, ele altera o acoplamento entre os sensores. O controlador transforma essa mudança em números, compara o desenho produzido em vários pontos e calcula onde ocorreu o toque.
Esse detalhe explica quase tudo o que parece estranho no uso diário. Uma luva pode tornar a mudança pequena demais. Uma gota de água também altera o campo elétrico e pode parecer um toque, esconder um toque real ou criar um padrão que o software decide rejeitar. Por isso duas telas capacitivas podem reagir de modo diferente à mesma luva ou ao mesmo dedo molhado.
A grade invisível que existe debaixo do vidro
Em uma tela capacitiva projetada, conhecida pela sigla PCAP, o sensor costuma ser formado por eletrodos transparentes organizados em linhas e colunas. Um material condutor transparente, como óxido de índio-estanho, pode ser depositado sobre vidro e desenhado em padrões que formam essa matriz. O controlador se conecta a essas linhas e colunas e faz medições repetidas enquanto a tela está em uso.
Nos sistemas de capacitância mútua, parte dos eletrodos funciona como transmissora, ou Tx, e outra parte como receptora, ou Rx. Cada cruzamento cria uma região de medição. O controlador excita uma linha transmissora, observa quanto sinal chega às receptoras e monta um mapa elétrico da superfície.
A resolução percebida pelo usuário não depende de existir um sensor microscópico exatamente sob cada pixel da imagem. Um dedo afeta vários pontos vizinhos da matriz. Ao comparar a intensidade relativa dessas alterações, o algoritmo consegue estimar uma posição entre os eletrodos. É assim que uma grade física mais espaçada pode produzir coordenadas de toque bem mais finas do que o tamanho de cada célula do sensor.
O dedo muda a capacitância, não “injeta eletricidade” na tela
Capacitância é uma propriedade de um sistema elétrico relacionada à quantidade de carga que pode ser armazenada para uma determinada diferença de potencial. Em uma interface capacitiva, interessa principalmente como o campo elétrico se distribui entre os eletrodos e o ambiente ao redor deles.
O corpo humano é condutor e fica capacitivamente acoplado ao ambiente e ao próprio aparelho. Quando o dedo entra no campo dos eletrodos Tx e Rx, ele desvia parte desse campo. Em uma medição de capacitância mútua, o resultado típico é uma redução no acoplamento entre transmissor e receptor. A mudança é pequena, mas mensurável. O circuito converte essa variação em valores digitais e o firmware decide se eles correspondem a um toque real.
Há também sensores de autocapacitância. Neles, o controlador observa a capacitância de um eletrodo em relação ao restante do sistema, e a presença do dedo costuma aumentar o valor medido. Muitos controladores modernos conseguem usar mais de um método. Isso é importante porque cada método oferece vantagens diferentes para localizar múltiplos dedos, lidar com ruído, reconhecer luvas ou distinguir líquido de toque.
O que o controlador realmente procura
O controlador não se limita a perguntar se um único ponto passou de um limite. Ele recebe um conjunto de valores distribuídos pela matriz. Um dedo produz uma forma espacial característica: há uma região de maior alteração cercada por pontos com efeito menor. A posição pode ser estimada a partir desse conjunto, e o movimento surge quando a mesma região muda de lugar entre uma varredura e outra.
Essa leitura em forma de mapa também permite aplicar filtros. Mudanças muito espalhadas, muito grandes, rápidas demais ou incompatíveis com um dedo podem ser classificadas como ruído, água, palma da mão ou outro objeto. O resultado depende do projeto do sensor, da espessura do vidro, da eletrônica analógica, da sensibilidade configurada e dos algoritmos usados pelo controlador.
Por isso a sensação de “a tela reconhece meu dedo” é, na prática, uma cadeia de decisões: medir a matriz, comparar com uma referência, identificar uma alteração significativa, agrupar os pontos que parecem pertencer ao mesmo contato e transformar esse grupo em coordenadas para o sistema operacional.
Por que uma luva pode fazer o toque desaparecer
A luva coloca material e distância adicionais entre o dedo e o campo elétrico do sensor. Isso reduz o efeito que o dedo consegue produzir na medição. Em termos práticos, o sinal de toque fica menor em relação ao ruído. Quanto pior essa relação, mais difícil é separar um contato intencional de pequenas variações normais do circuito.
A espessura não é o único fator. Material, estrutura da luva, tamanho da área de contato, espessura do vidro e ajuste do controlador também mudam o resultado. É por isso que uma luva fina pode funcionar em um aparelho e falhar em outro, enquanto uma luva mais grossa pode ser reconhecida quando o equipamento possui um modo específico para esse cenário.
A solução não é simplesmente aumentar a sensibilidade ao máximo. Um sistema muito sensível a um toque fraco também pode ficar mais vulnerável a ruído e a efeitos provocados por umidade. Projetar suporte a luvas exige escolher limites, métodos de medição e filtros que mantenham margem suficiente para diferenciar o dedo coberto de outros sinais.
Alguns controladores usam autocapacitância ou modos de medição mais sensíveis quando a capacitância mútua convencional não consegue detectar um toque através de uma luva espessa. O custo é que esse modo pode fornecer menos informação espacial para alguns tipos de multitouch ou exigir uma classificação adicional antes de aceitar o contato.
Por que água é um problema diferente da luva
A luva tende a enfraquecer a influência do dedo. A água é mais complicada porque também participa do campo elétrico. Ela tem propriedades dielétricas muito diferentes das do ar e pode se acoplar aos eletrodos, ao aterramento do aparelho e a outras partes próximas do sensor.
Dependendo de onde a gota cai e de como ela se espalha, o líquido pode reduzir a capacitância mútua de uma região de forma parecida com um dedo ou, em outra geometria, aumentar o acoplamento entre Tx e Rx. Em projetos capacitivos, os dois comportamentos precisam ser considerados. Isso ajuda a entender por que uma gota não produz sempre o mesmo efeito.
Na tela inteira, várias gotas ou uma película de água modificam muitos pontos da matriz ao mesmo tempo. O controlador passa a receber um mapa que não corresponde ao contato limpo de um dedo seco. Em um sistema pouco tolerante a líquido, parte desse mapa pode cruzar os limites de detecção e aparecer como toque fantasma. Em outro caso, o software pode rejeitar tanta coisa que um toque verdadeiro deixa de ser aceito.
Dedo molhado não é a mesma coisa que uma tela apenas molhada
Quando o dedo está molhado, há duas fontes de alteração juntas: o próprio corpo e a camada de líquido entre a pele e o vidro. A água pode aumentar a área elétrica efetiva do contato, criar caminhos para regiões vizinhas e mudar o formato do sinal que o controlador espera encontrar.
Por isso o problema não é simplesmente “água conduz eletricidade”. A questão é como o líquido muda as capacitâncias e o desenho espacial das medições. Uma película contínua, uma gota isolada e um dedo molhado podem gerar assinaturas diferentes, mesmo que visualmente tudo pareça apenas “tela úmida”.
Essa diferença é importante para o firmware. Rejeitar qualquer sinal associado a água impediria o uso da tela com o dedo molhado. Aceitar qualquer alteração forte aumentaria o risco de falsos toques. Controladores mais robustos tentam separar esses casos combinando informações de mais de um método de medição e analisando a forma do contato ao longo do tempo.
Como telas modernas tentam separar dedo, água e luva
Fabricantes de controladores capacitivos documentam recursos específicos para ambientes difíceis. Há famílias que combinam medições de capacitância mútua e autocapacitância, alternam modos de sensibilidade e aplicam rotinas de rejeição de água. Também existem funções descritas como rastreamento de dedo molhado, suporte a luvas espessas, rejeição de objetos grandes e acompanhamento automático da linha de base do sensor.
A ideia central é obter mais informação antes de decidir. A capacitância mútua é muito útil para localizar vários toques e formar um mapa detalhado. A autocapacitância pode ajudar em situações de sinal fraco, como alguns toques com luva. Quando o líquido altera cada método de modo diferente, comparar os resultados também pode ajudar a evitar falsos positivos.
Esse tipo de combinação não torna a tela imune a qualquer condição. O desempenho continua dependendo da construção física, do tamanho da tela, da espessura da cobertura, do ruído gerado pelo display e pela alimentação, do tipo de luva, da quantidade de água e da calibração escolhida
pelo fabricante do aparelho.
Por que dois celulares podem reagir de forma tão diferente
Mesmo que dois aparelhos usem a mesma ideia básica de touchscreen capacitivo, eles podem ter matrizes com geometrias diferentes, vidros de espessuras diferentes e controladores com recursos distintos. O fabricante também decide quanto priorizar sensibilidade, rejeição de palma, comportamento com luvas, resposta em tela molhada e consumo de energia.
A película ou o vidro protetor acrescentado depois da fabricação também entra nessa equação porque aumenta a distância entre dedo e sensor. Em um aparelho com boa margem de sinal, a diferença pode ser imperceptível. Em outro, uma camada espessa pode aproximar o toque do limite de detecção e tornar mais frequentes as falhas com luva ou com a ponta do dedo encostando de leve.
O estado elétrico do próprio aparelho também pode influenciar a margem disponível. Sistemas capacitivos precisam lidar com acoplamento ao terra do dispositivo, ruído do display e ruído de carregadores ou fontes de alimentação. O controlador mede sinais muito pequenos, então o projeto precisa preservar uma relação sinal-ruído suficiente para que o algoritmo continue reconhecendo o padrão do dedo.
A melhor forma de imaginar o touchscreen capacitivo
Em vez de pensar que a tela “sente a eletricidade do dedo”, imagine uma malha invisível que produz um mapa elétrico da superfície. O dedo deforma esse mapa de um jeito previsível. Uma luva reduz a deformação. A água pode deformar vários pontos ao mesmo tempo ou até mudar o sinal em direção diferente, dependendo de onde está e de como se acopla ao sensor.
A parte física cria as mudanças de capacitância. O controlador transforma essas mudanças em dados. O software decide se o padrão parece um dedo, uma luva, água, palma ou ruído. É essa combinação entre sensor e classificação que explica por que uma tela funciona perfeitamente com o dedo seco, hesita com uma luva e pode enlouquecer com gotas, enquanto outra continua rastreando o toque nas mesmas condições.
No fim, “touch capacitivo” descreve o princípio de medição, não um comportamento único. Os controladores mais sofisticados conseguem extrair mais sinais da mesma superfície e combinar técnicas para manter o toque utilizável em situações que antes fariam a interface falhar.