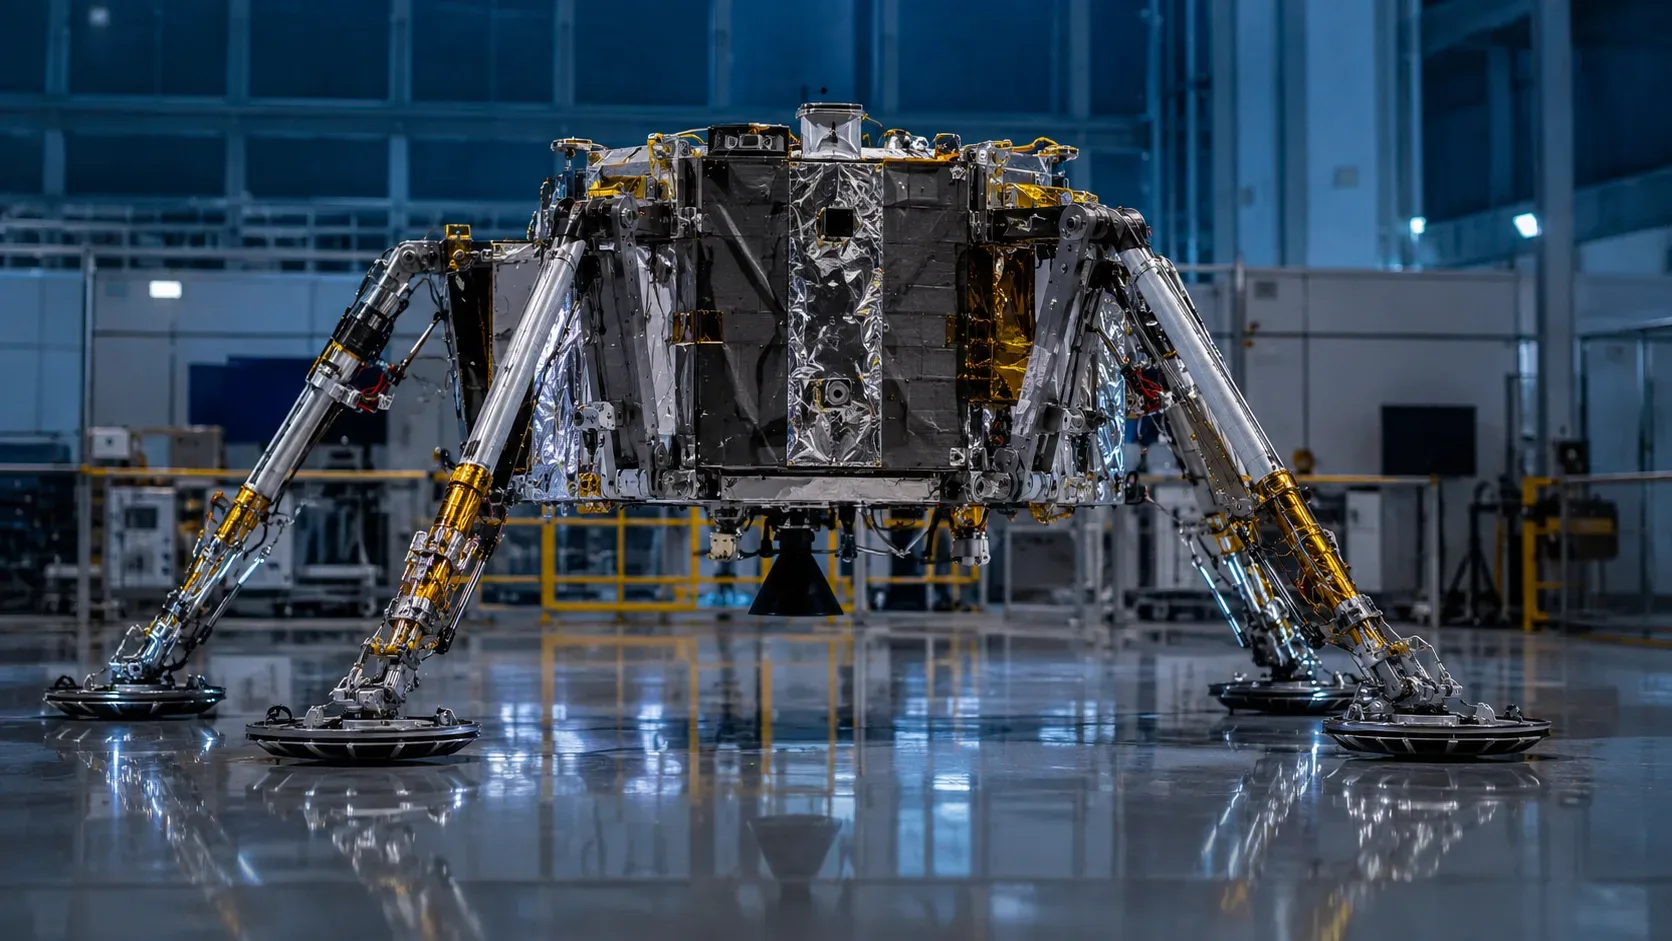
A Agência Espacial Europeia (ESA) divulgou em 6 de agosto de 2026 um novo teste da plataforma que deverá levar o rover Rosalind Franklin até a superfície de Marte. Desta vez, o foco não foi a queda da estrutura nem a resistência ao impacto, mas o desdobramento das quatro pernas de pouso.
O detalhe importante está na sequência: as quatro pernas não se abrem todas exatamente ao mesmo tempo. O sistema as aciona em dois pares sucessivos, com as duas pernas de cada par se movimentando simultaneamente. Segundo a ESA, o processo automático ocorre em menos de um segundo, por meio de atuadores não explosivos.
É uma operação breve, mas ela prepara um dos componentes que precisarão funcionar corretamente durante os minutos finais da descida marciana.
O que o teste de 6 de agosto realmente mostrou
O ensaio foi realizado com um modelo em escala real da plataforma nas instalações da Thales Alenia Space, em Turim, na Itália. As quatro pernas reproduzem a estrutura e as dimensões previstas para as unidades que deverão voar na missão. A Sener, da Espanha, é responsável pelo projeto e pela fabricação desse conjunto, enquanto a Airbus fornece a plataforma de pouso e a Thales Alenia Space lidera industrialmente a missão.
Durante a viagem pelo espaço, as pernas permanecem recolhidas. Elas só devem ser abertas na fase de descida, logo depois que o escudo frontal da cápsula é descartado. A sequência de pouso publicada pela ESA posiciona esse evento antes da etapa final de descida propulsiva, quando os motores assumem parte decisiva da desaceleração.
Por isso, o teste divulgado agora responde a uma pergunta específica de engenharia: o mecanismo consegue liberar e colocar rapidamente as pernas na configuração necessária para o pouso?
Ele não reproduz sozinho um pouso completo em Marte. Outros ensaios são usados para investigar impactos, inclinações, sensores e estabilidade.
As pernas não servem apenas para sustentar a plataforma
À primeira vista, um trem de pouso parece cumprir uma função simples: impedir que a estrutura toque diretamente o solo. No ExoMars, porém, as pernas participam de diferentes etapas do contato com a superfície.
Elas são leves e retráteis, possuem amortecedores para absorver parte da energia do impacto e carregam sensores associados à detecção do pouso. Em testes realizados no início de 2026, equipes da ESA, Thales Alenia Space e Airbus submeteram um modelo da plataforma a quedas sobre superfícies duras e sobre material granular semelhante, em comportamento físico, ao solo usado nos testes marcianos da missão.
O sistema precisa lidar também com uma possibilidade bastante realista: a plataforma pode não chegar perfeitamente nivelada.
Em outra campanha divulgada em maio, um modelo em escala real foi lançado sobre uma estrutura inclinada em até 20 graus, com velocidades que chegaram a 4 metros por segundo. Segundo a ESA, as quatro pernas absorveram o impacto nos testes realizados. Esses ensaios forneceram dados sobre a estabilidade da plataforma em condições deliberadamente desfavoráveis.
Isso não significa que o pouso real esteja garantido. Significa que determinadas situações previstas pelos engenheiros foram reproduzidas em solo e forneceram medições para avaliar e aperfeiçoar o sistema.
O contato com o solo também precisa desligar os motores
Há ainda uma função menos visível nas pernas. As quatro possuem sensores que participam da detecção do contato com a superfície e do comando para desligar os motores de descida.
Esse momento exige rapidez. Se os motores continuarem produzindo empuxo por tempo excessivo depois que a plataforma tocar o solo, seus jatos podem levantar material da superfície e criar cargas indesejadas sobre o veículo. Nos testes apresentados em janeiro, a equipe da ESA trabalhava com o objetivo de reduzir esse intervalo para no máximo 200 milissegundos, e informou que os sensores estavam operando dentro dos limites estabelecidos para a campanha.
Nos ensaios de pouso inclinado divulgados posteriormente, em maio, a ESA voltou a informar que a campanha havia demonstrado o desempenho dessa função de detecção e desligamento.
Assim, o conjunto das pernas une três tarefas relacionadas: receber o contato mecânico com o terreno, contribuir para manter a plataforma estável e fornecer informações necessárias à transição entre a descida motorizada e a condição de veículo pousado.
Por que a estabilidade da plataforma importa para o rover
As pernas pertencem à plataforma de pouso, não ao rover Rosalind Franklin. Essa distinção ajuda a entender por que o mecanismo é tão importante.
O rover viajará sobre a plataforma. Depois de uma chegada bem-sucedida, ele deverá utilizar uma das duas rampas instaladas em lados opostos para alcançar o terreno marciano. A plataforma, portanto, não precisa apenas sobreviver ao impacto: precisa terminar a manobra em uma posição que permita as operações seguintes.
Esse é um dos motivos para os testes com terrenos diferentes e pousos inclinados. Uma plataforma excessivamente inclinada ou instável poderia complicar etapas posteriores, inclusive a saída do rover.
A ESA prevê atualmente o lançamento da missão Rosalind Franklin no fim de 2028, com chegada a Marte em 2030. O objetivo científico principal é procurar sinais de vida passada ou presente e investigar o subsolo marciano. O rover terá capacidade de perfurar até dois metros de profundidade, alcançando materiais mais protegidos da radiação que atinge a superfície.
O teste reduz uma incerteza, não antecipa o resultado da missão
É útil interpretar o vídeo de 6 de agosto dentro de uma sequência maior de validações. O teste confirmou em solo o funcionamento do desdobramento das pernas em um modelo representativo da plataforma. Campanhas anteriores avaliaram separadamente absorção de impacto, sensores e estabilidade em diferentes condições.
Nenhum desses resultados, isoladamente, demonstra que a Rosalind Franklin pousará com sucesso em Marte em 2030. O ambiente real reúne atmosfera, paraquedas, separações mecânicas, navegação, propulsão, terreno e uma cadeia de eventos que precisa funcionar de maneira integrada.
O valor dos testes está justamente em dividir esse problema complexo em sistemas verificáveis. No caso das pernas, a pergunta deixou de ser apenas se elas conseguem suportar uma plataforma. Elas precisam permanecer recolhidas durante a viagem, abrir rapidamente no momento previsto, absorver cargas do contato, ajudar a preservar a estabilidade e participar da detecção do pouso.