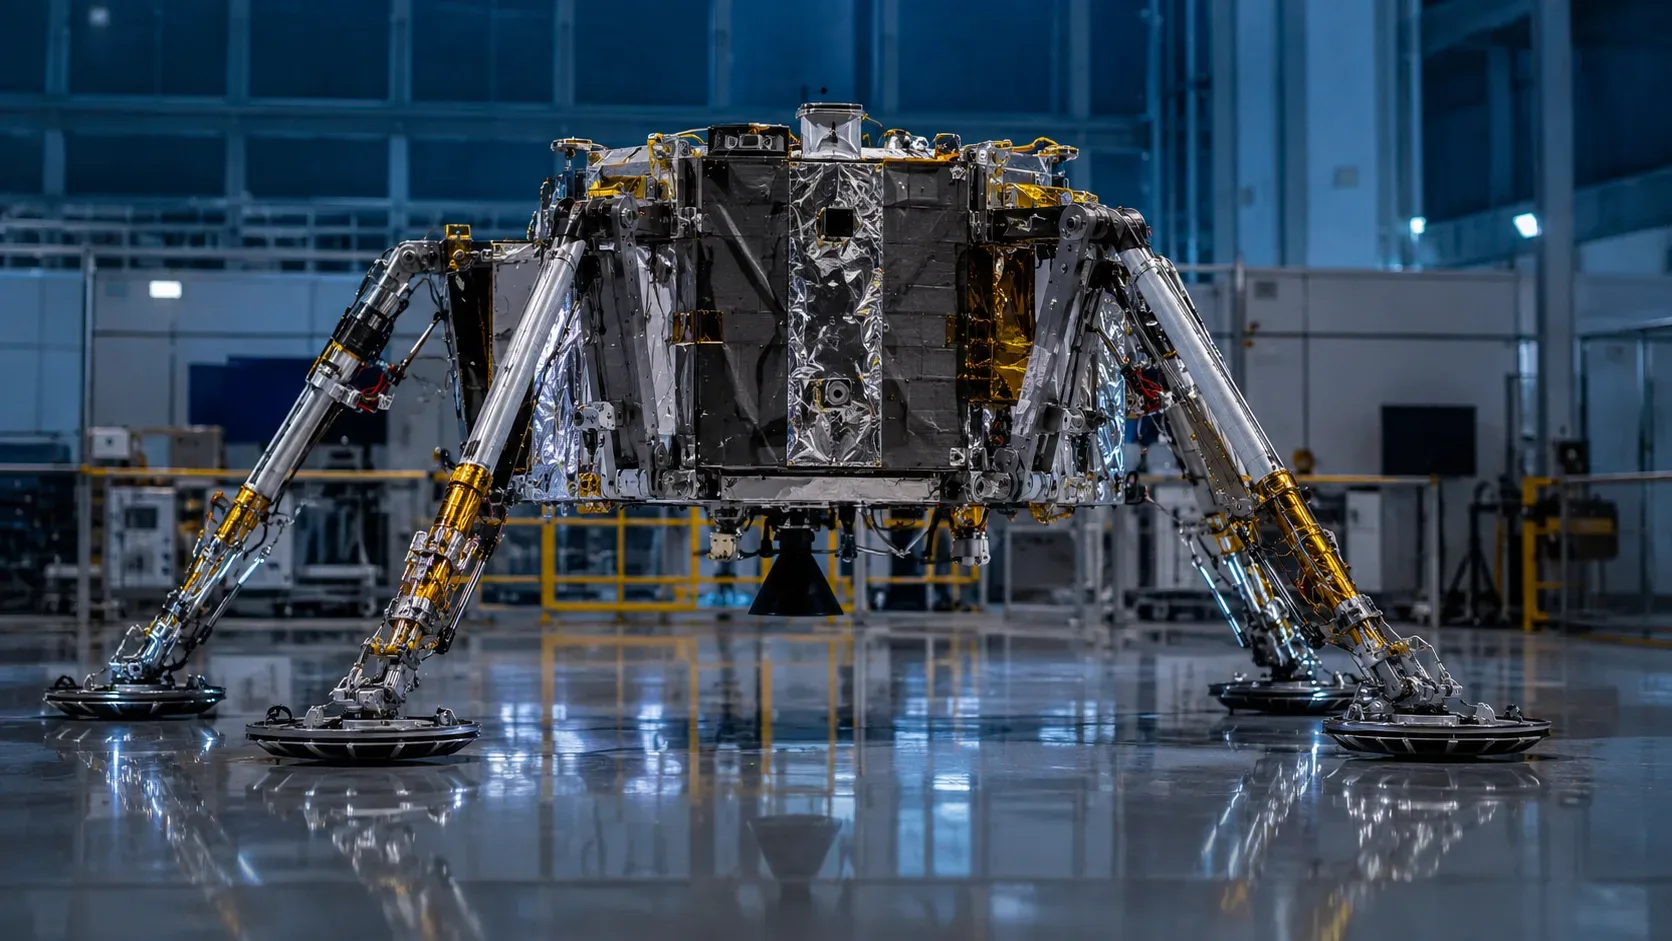
La Agencia Espacial Europea (ESA) publicó el 6 de agosto de 2026 una nueva prueba de la plataforma que debería llevar el rover Rosalind Franklin a la superficie de Marte. Esta vez, la atención no se centró en el colapso de la estructura ni en su resistencia al impacto, sino en el despliegue de las cuatro patas de aterrizaje.
El detalle importante está en la secuencia: las cuatro patas no se abren todas exactamente al mismo tiempo. El sistema los activa en dos pares sucesivos, moviéndose las dos patas de cada par simultáneamente. Según la ESA, el proceso automático se realiza en menos de un segundo, utilizando actuadores no explosivos.
Es una operación breve, pero prepara uno de los componentes que necesitarán para funcionar correctamente durante los últimos minutos del descenso marciano.
Lo que realmente mostró la prueba del 6 de agosto
La prueba se llevó a cabo con un modelo a escala real de la plataforma en las instalaciones de Thales Alenia Space en Turín, Italia. Las cuatro patas reproducen la estructura y dimensiones previstas para las unidades que volarán en la misión. La española Sener es la responsable del diseño y fabricación de este conjunto, mientras que Airbus aporta la plataforma de aterrizaje y Thales Alenia Space lidera industrialmente la misión.
Durante el viaje por el espacio, las piernas permanecen retraídas. Sólo deben abrirse durante la fase de descenso, justo después de que se desecha el escudo frontal de la cápsula. La secuencia de aterrizaje publicada por la ESA sitúa este evento antes de la etapa final del descenso propulsor, cuando los motores asumen una parte decisiva de la desaceleración.
Por lo tanto, la prueba publicada ahora responde a una pregunta de ingeniería específica: ¿puede el mecanismo liberar y colocar rápidamente las patas en la configuración requerida para el aterrizaje?
Por sí solo no reproduce un aterrizaje completo en Marte. Otras pruebas se utilizan para investigar impactos, inclinaciones, sensores y estabilidad.
Las patas no son solo para sostener la plataforma
A primera vista, un tren de aterrizaje parece cumplir una función sencilla: evitar que la estructura toque directamente el suelo. En ExoMars, sin embargo, las piernas participan en diferentes etapas de contacto con la superficie.
Son ligeros y retráctiles, cuentan con amortiguadores para absorber parte de la energía del impacto y llevan sensores asociados a la detección del aterrizaje. En las pruebas realizadas a principios de 2026, equipos de la ESA, Thales Alenia Space y Airbus sometieron un modelo de la plataforma a caídas sobre superficies duras y material granular similar, en comportamiento físico, al suelo utilizado en las pruebas de la misión a Marte.
El sistema también debe hacer frente a una posibilidad muy realista: es posible que la plataforma no llegue perfectamente nivelada.
En otra campaña lanzada en mayo, se lanzó un modelo a escala real sobre una estructura inclinada hasta 20 grados, a velocidades que alcanzaban los 4 metros por segundo. Según la ESA, las cuatro patas absorbieron el impacto en las pruebas realizadas. Estas pruebas proporcionaron datos sobre la estabilidad de la plataforma en condiciones deliberadamente desfavorables.
Esto no significa que el aterrizaje real esté garantizado. Significa que ciertas situaciones predichas por los ingenieros fueron reproducidas en tierra y proporcionaron medidas para evaluar y mejorar el sistema.
El contacto con el suelo también necesita apagar los motores
Hay una función aún menos visible en las piernas. Los cuatro cuentan con sensores que ayudan a detectar el contacto con la superficie y la orden de apagar los motores de descenso.
Este momento exige velocidad. Si los motores continúan produciendo empuje durante demasiado tiempo después de que la plataforma toca tierra, sus chorros pueden levantar material de la superficie y crear cargas no deseadas en el vehículo. En las pruebas presentadas en enero, el equipo de la ESA trabajó con el objetivo de reducir este intervalo a un máximo de 200 milisegundos, e informaron que los sensores estaban funcionando dentro de los límites establecidos para la campaña.
En las pruebas de aterrizaje inclinado publicadas a finales de mayo, la ESA volvió a informar que la campaña había demostrado el rendimiento de esta función de detección y apagado.
Así, el conjunto de patas une tres tareas relacionadas: recibir contacto mecánico con el terreno, contribuir a mantener estable la plataforma y proporcionar la información necesaria para la transición entre el descenso motorizado y el estado de un vehículo aterrizado.
Por qué la estabilidad de la plataforma es importante para el móvil
Las patas pertenecen a la plataforma de aterrizaje, no al rover Rosalind Franklin. Esta distinción ayuda a comprender por qué el mecanismo es tan importante.
El rover viajará en la plataforma. Tras una llegada exitosa, deberá utilizar una de las dos rampas instaladas en lados opuestos para llegar al terreno marciano. La plataforma, por tanto, no sólo necesita sobrevivir al impacto: necesita finalizar la maniobra en una posición que permita las siguientes operaciones.
Esta es una de las razones para realizar pruebas con diferentes terrenos y aterrizajes inclinados. Una plataforma excesivamente inclinada o inestable podría complicar los pasos posteriores, incluida la salida del rover.
Actualmente la ESA planea lanzar la misión Rosalind Franklin a finales de 2028, llegando a Marte en 2030. El principal objetivo científico es buscar signos de vida pasada o presente e investigar el subsuelo marciano. El rover podrá perforar hasta dos metros de profundidad, alcanzando materiales más protegidos de la radiación que llega a la superficie.
La prueba reduce la incertidumbre, no anticipa el resultado de la misión
Es útil interpretar el vídeo del 6 de agosto dentro de una secuencia más amplia de validaciones. La prueba confirmó en el terreno que el despliegue de las patas funciona en un modelo representativo de la plataforma. Campañas anteriores han evaluado por separado la absorción de impactos, los sensores y la estabilidad en diferentes condiciones.
Ninguno de estos resultados demuestra por sí solo que Rosalind Franklin aterrizará con éxito en Marte en 2030. El entorno real reúne atmósfera, paracaídas, separaciones mecánicas, navegación, propulsión, terreno y una cadena de eventos que deben funcionar de manera integrada.
El valor de las pruebas radica precisamente en dividir este complejo problema en sistemas verificables. En el caso de las patas, la cuestión ya no es sólo si pueden soportar una plataforma. Deben permanecer recogidos durante el viaje, abrirse rápidamente en el momento esperado, absorber cargas de contacto, ayudar a preservar la estabilidad y participar en la detección del aterrizaje.